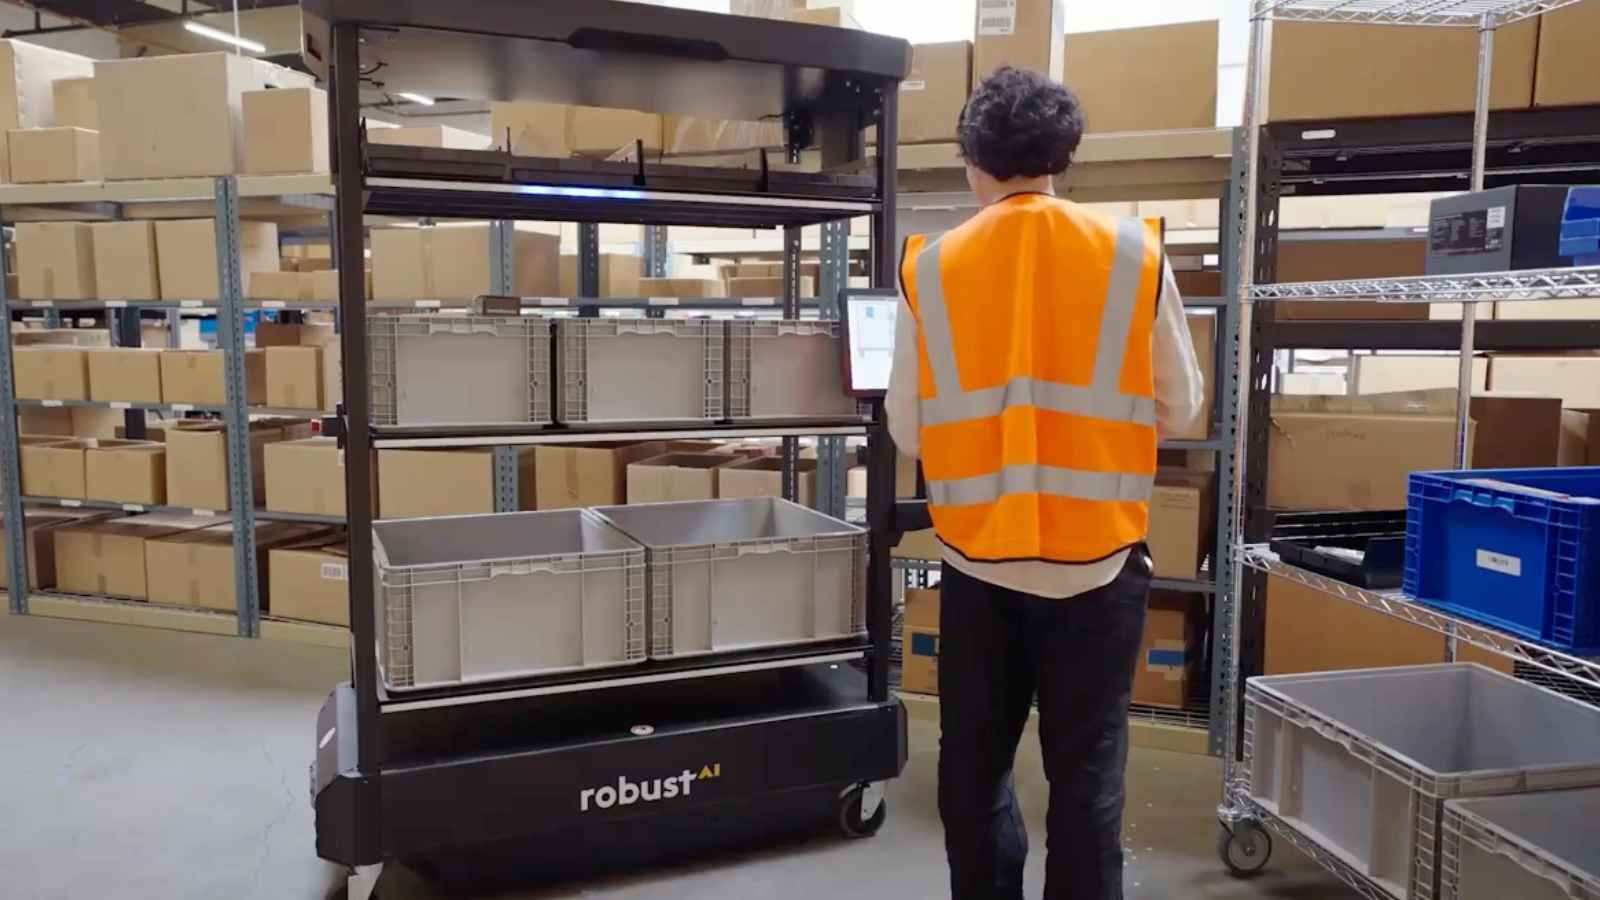
La plataforma de Robust AI combina cámaras y un asa sensible a la fuerza. Carter Pro se presentó en 2024 y su uso busca apoyar recorridos y tareas logísticas.
Carter es un robot de almacén que puede circular por su cuenta y dejarse guiar por un trabajador mediante un asa sensible a la fuerza. Robust AI lo diseñó para compartir tareas de transporte y preparación de pedidos con personas. La versión Carter Pro se presentó el 16 de octubre de 2024. Un perfil publicado por el MIT el 13 de noviembre de 2026 explica cómo esa interacción física forma parte del planteamiento del producto.
El trabajador puede redirigir el carro sin depender solo de una pantalla
Su aspecto recuerda a un carro de servicio con estantes. El asa detecta la fuerza que aplica la persona y permite conducirlo con una mano, según describe el fabricante. Las ruedas facilitan desplazamientos en distintas direcciones. El perfil publicado por el MIT muestra también interacción mediante gestos y pantalla. El objetivo es que una persona pueda intervenir cuando la ruta o la tarea necesiten cambiar.
Esta decisión responde a una situación habitual de los almacenes: trabajadores, mercancías y equipos comparten espacio mientras las prioridades varían. La automatización puede organizarse de formas diferentes. En la colmena semiautomatizada de Mercadona, por ejemplo, parte del sistema acerca productos a estaciones de trabajo. Carter propone una plataforma móvil que acompaña o transporta cargas dentro de un espacio donde las personas siguen realizando tareas.
Las cámaras ayudan a situarse y las luces orientan la colocación de productos
La ficha técnica de Carter describe cámaras con visión de 360 grados y un sistema de localización y elaboración de mapas basado en imágenes. También incorpora lector de códigos de barras, pantalla e indicadores luminosos para orientar dónde colocar productos. Son componentes que conectan el desplazamiento físico con la identificación de artículos. El robot no necesita parecerse a una persona para participar en una operación logística.
El fabricante anuncia una capacidad de carga de cien kilos y dieciocho horas de funcionamiento. Son especificaciones de su ficha, cuya aplicación depende de la configuración y las condiciones de trabajo. Las dimensiones publicadas son 0,72 metros de ancho, 1,4 de largo y 1,94 de alto. Conocer el tamaño ayuda a entender por qué los pasillos, las estaciones y la distribución de estantes forman parte de cualquier implantación.
DHL ya describía pruebas de Carter en febrero de 2024
La historia comercial tiene antecedentes anteriores al perfil del MIT. En una comunicación de DHL de 2024, la compañía situaba a Carter en fase piloto para preparación y reposición de pedidos. Ese documento lo incluía entre sus proyectos de robótica e integración de operaciones. Posteriormente, Robust AI anunció Carter Pro en octubre de aquel año y comunicó despliegues con DHL Supply Chain en Estados Unidos y México.
La cronología permite distinguir el diseño del producto de su utilización en una instalación concreta. Una prueba sirve para observar cómo se combina el robot con el trabajo existente. La preparación de pedidos exige coordinar mercancías, instrucciones, personas y sistemas informáticos. Que una plataforma pueda transportar una carga no describe por sí solo el rendimiento del almacén completo. La tarea asignada y la integración determinan qué parte del proceso asume.
Los fundadores centran el diseño en la colaboración dentro del puesto de trabajo
Anthony Jules y Rodney Brooks fundaron Robust AI en 2019, según el relato del MIT. Brooks había trabajado anteriormente en iRobot y Rethink Robotics. La empresa empezó vinculada al software robótico y acabó desarrollando hardware para logística y fabricación. El enfoque combina desplazamientos autónomos con intervención humana, para que el operario mantenga una forma directa de modificar la actuación de la máquina durante su jornada.
Las fuentes describen funciones como seguir a una persona, guiarla hacia una ubicación o mover artículos entre estaciones. No aportan una evaluación general sobre creación o eliminación de empleo. El interés de Carter reside en esa distribución de tareas: el trabajador puede cargar, decidir y redirigir, mientras la plataforma realiza determinados trayectos. La interacción mediante asa, cámaras, pantalla y luces muestra cómo se concreta esa colaboración dentro de una herramienta de almacén.